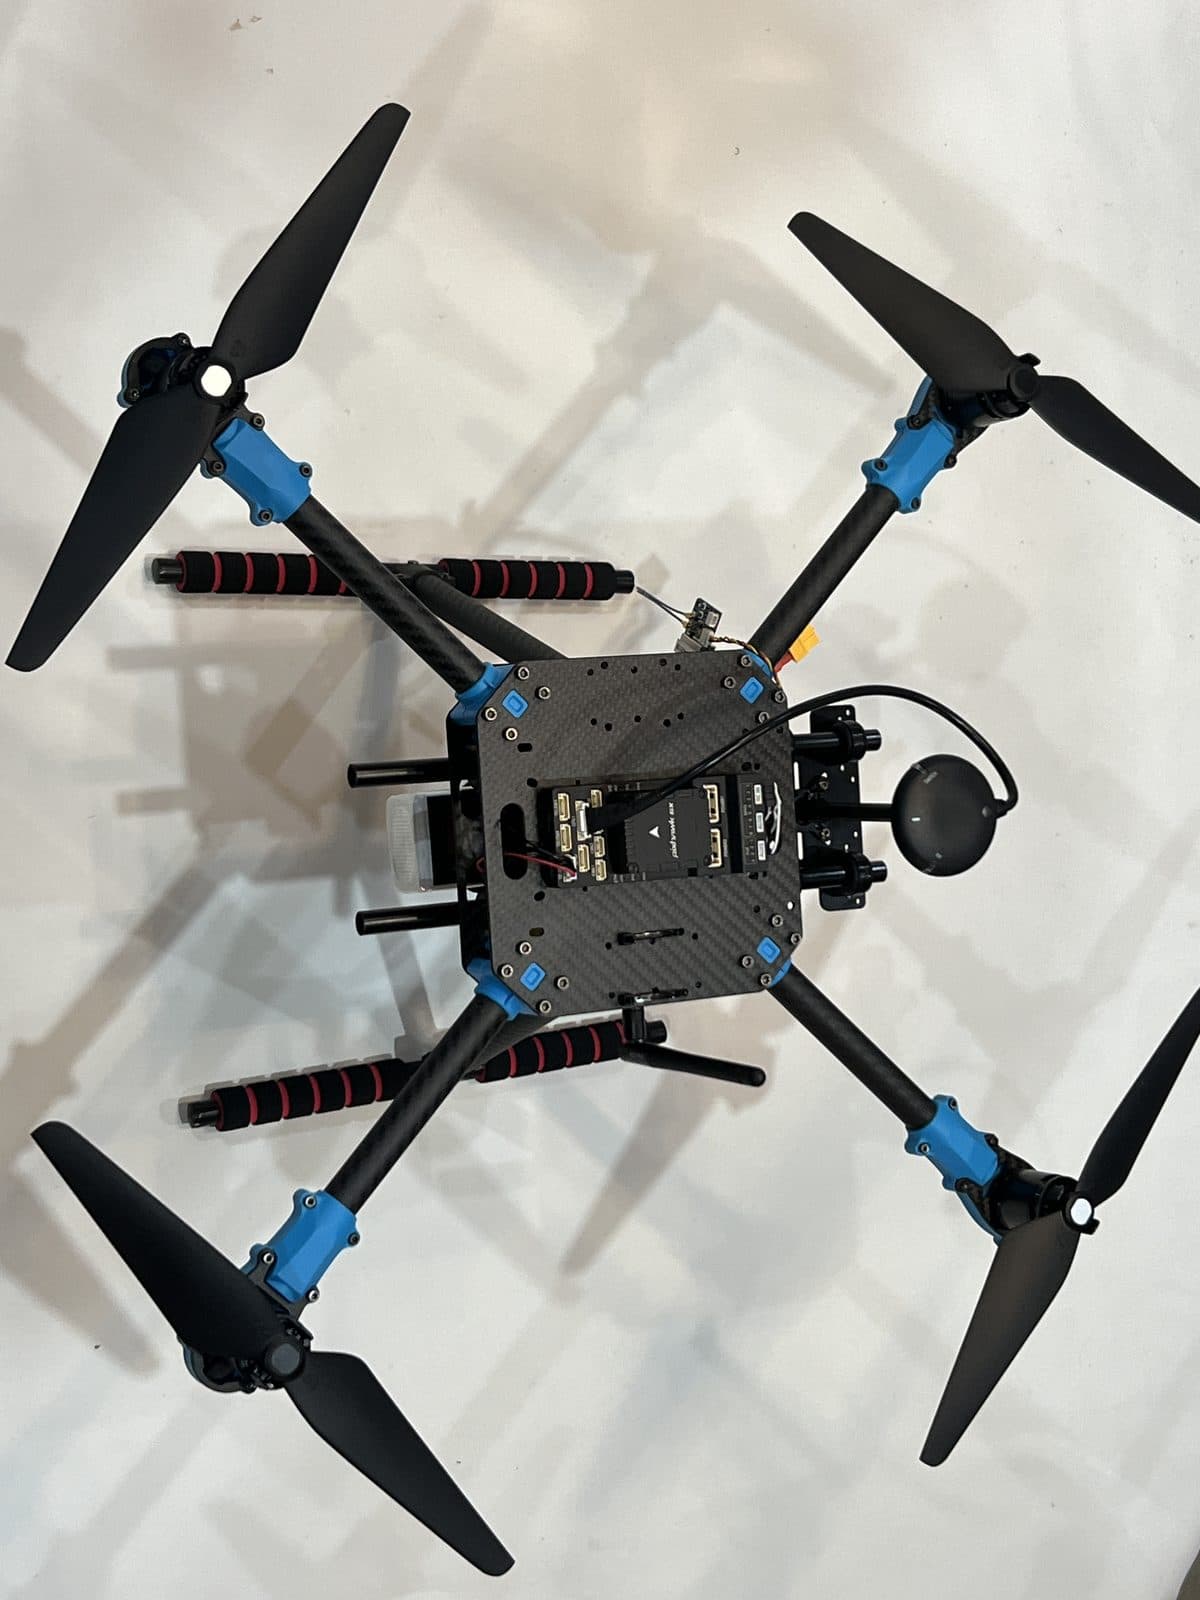
Construcción · Cerebro 1
Del kit Holybro al armazón que vuela
La parte mecánica de Guardian Eye y su primer cerebro — la Pixhawk 6X, la controladora de vuelo — montados a partir del kit Holybro X500 V2. Todas las fotos de esta página son del montaje real, no de catálogo.
Por qué un kit y no piezas sueltas
Menos compatibilidad que comprobar, menos soldadura
La alternativa habría sido comprar cada pieza por separado: chasis, motores, ESCs, PDB, controladora, GPS, radio de telemetría... y comprobar a mano que todas encajan y son compatibles entre sí. El Holybro X500 V2 llega con todo ese conjunto ya validado por el fabricante para funcionar junto, lo que además reduce buena parte de la soldadura que exigiría montar los componentes por separado.
Lo que trae el kit
Chasis X500 V2, cuatro motores y hélices, cuatro ESC, PDB, controladora Pixhawk 6X, GPS/brújula M10 y un par de radios de telemetría a 433 MHz. La batería LiPo 4S, el cargador y la emisora FlySky FS-i6X se pidieron como accesorios adicionales en el mismo pedido.
Paso a paso
Del desembalaje al armazón terminado
Trece momentos del montaje real, en orden. No es un manual exhaustivo pieza por tornillo — para eso está la guía oficial de Holybro — sino la secuencia que explica cómo se pasa de una caja de piezas sueltas a un armazón que ya puede volar.
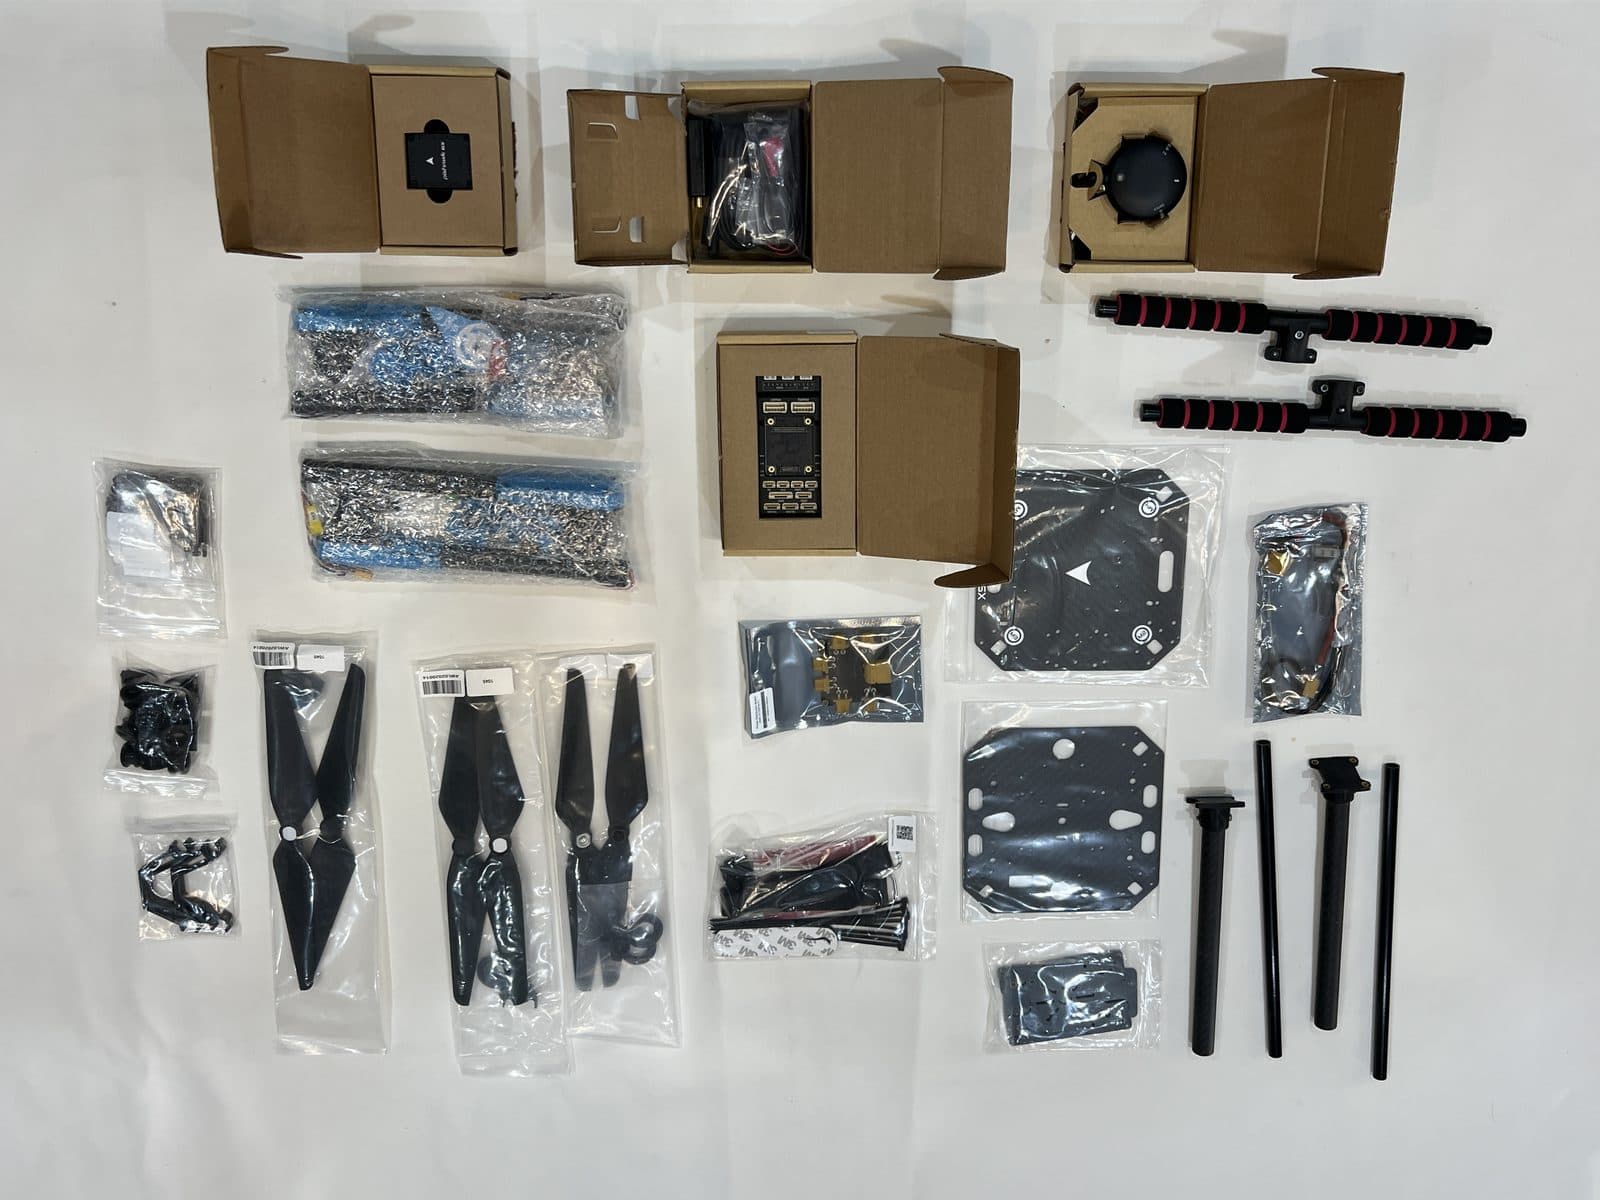
1. Así llega el kit
El Holybro X500 V2 (6X & M10 & 433 MHz) trae el chasis, los motores, las hélices, la controladora, el GPS y la radio de telemetría ya pensados para funcionar juntos.
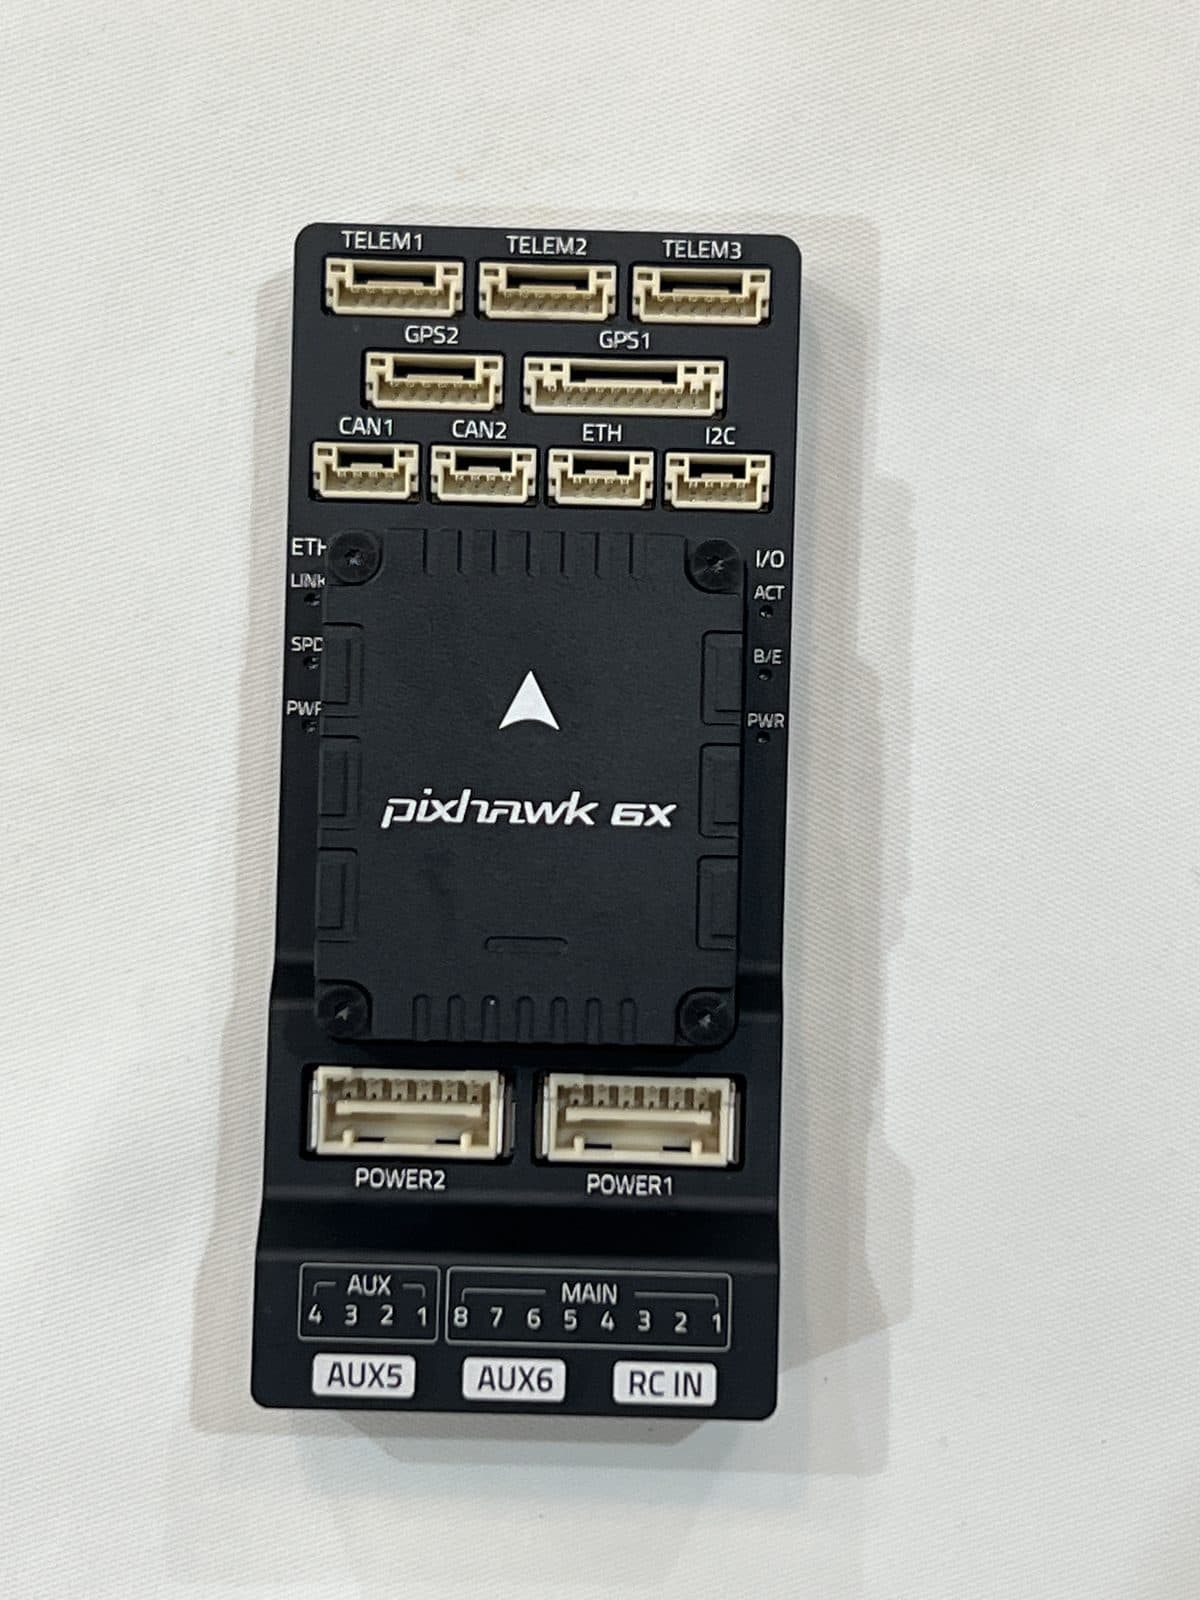
2. El primer cerebro: Pixhawk 6X
La controladora de vuelo. Es la placa que no puede fallar nunca: corre en tiempo real y mantiene el dron estable en el aire.
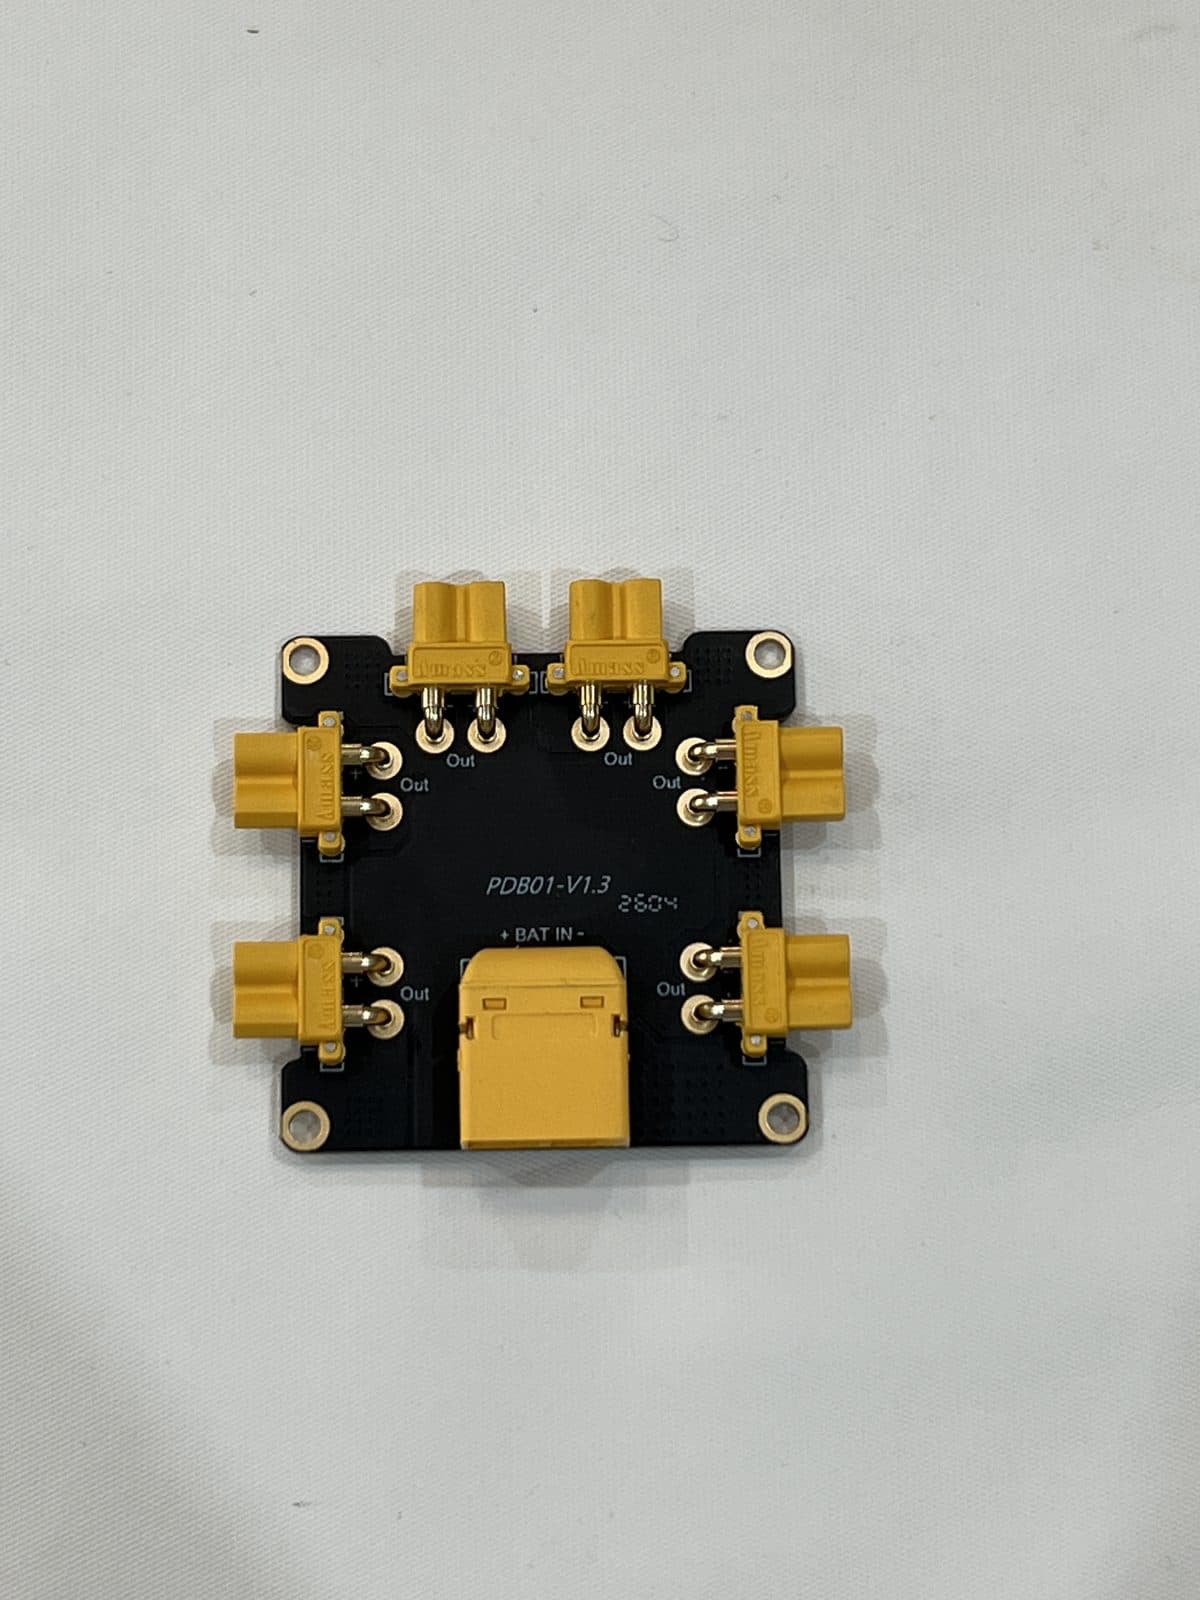
3. La placa de distribución de potencia
Reparte la corriente de la batería a los cuatro ESC y regula la tensión que alimenta a la Pixhawk y al resto de la electrónica.
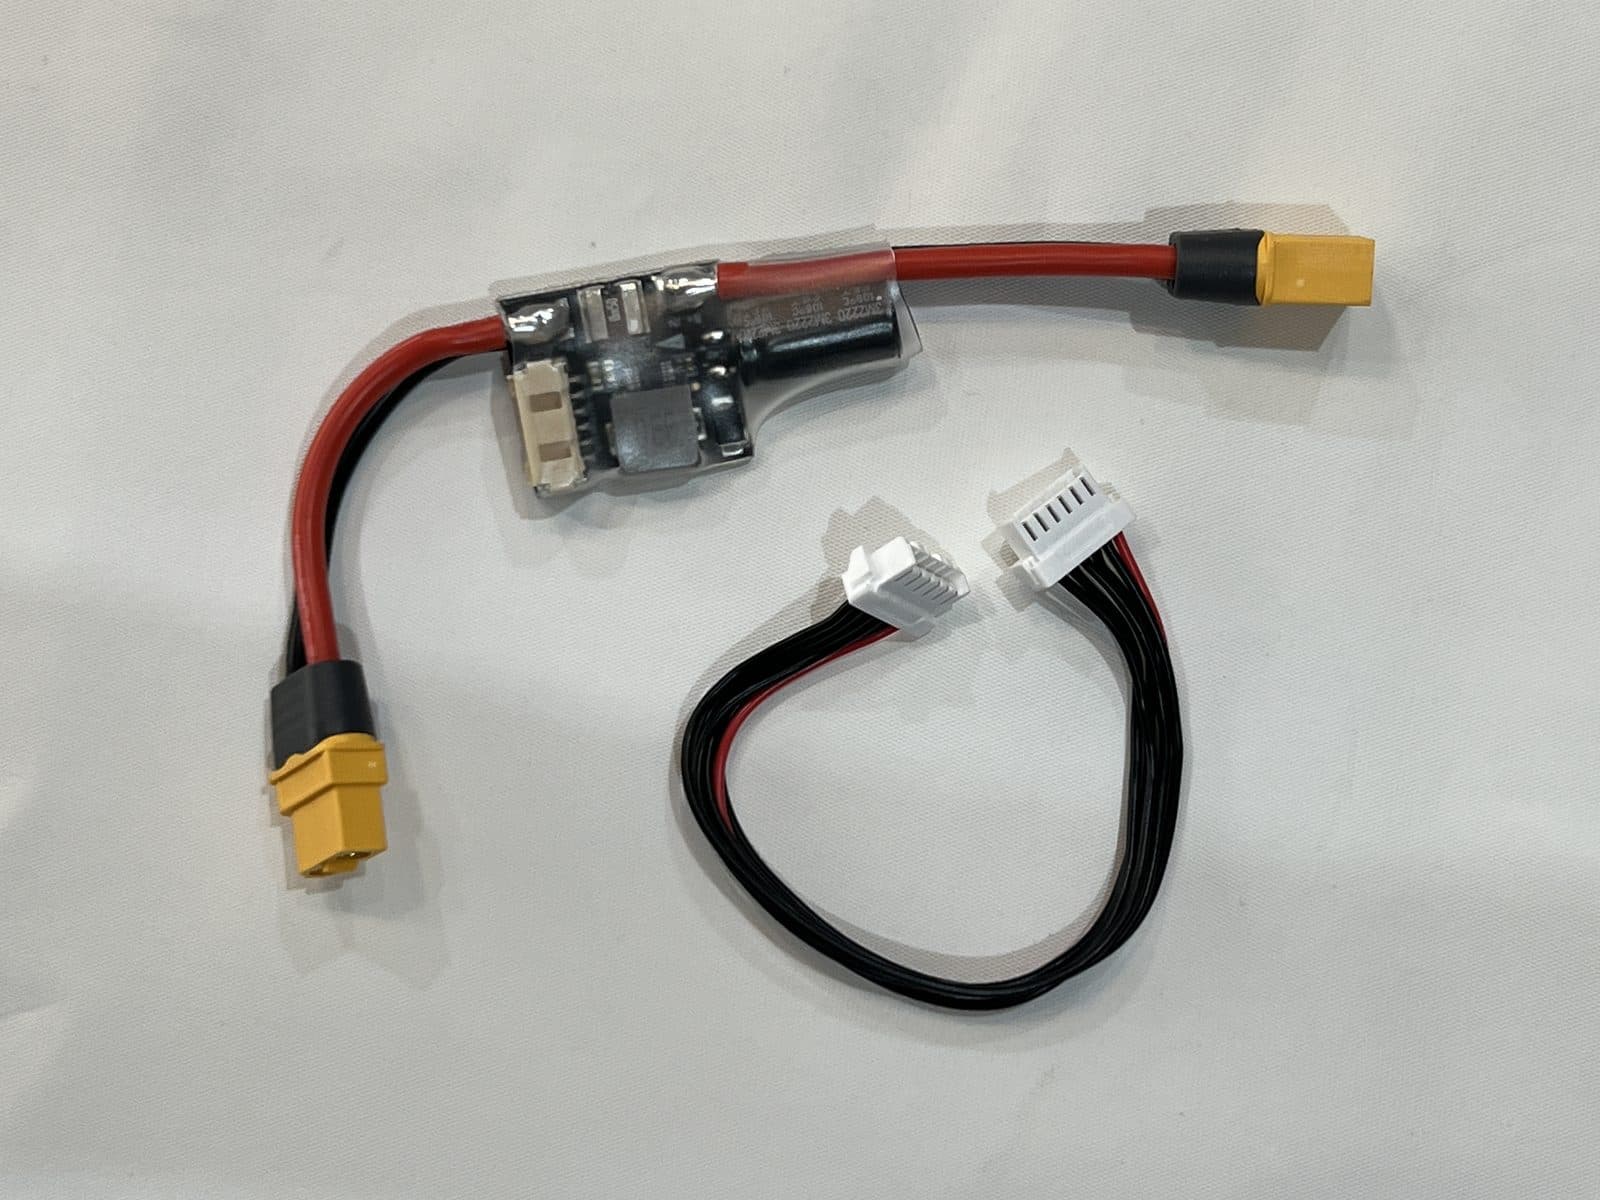
4. Un ESC, cableado a su motor
Cada motor lleva su propio ESC, que traduce las órdenes de la Pixhawk en la velocidad de giro exacta de cada hélice.
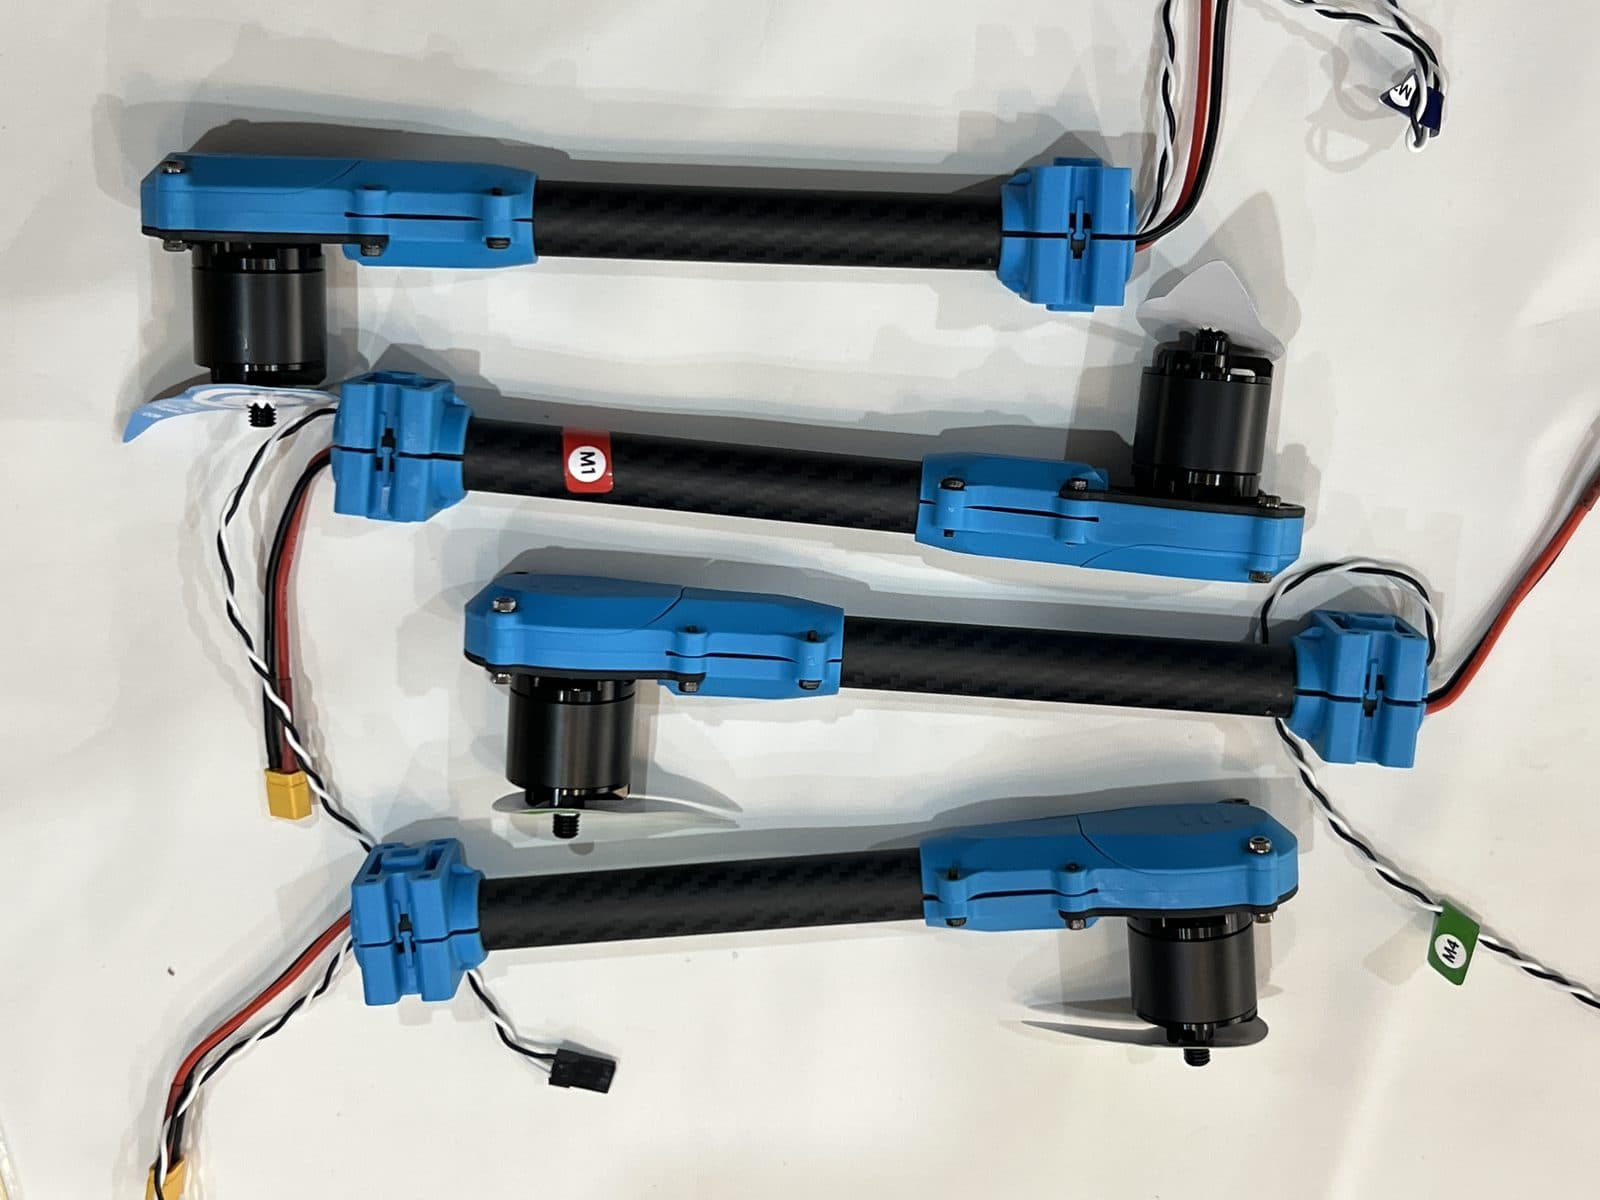
5. Los cuatro brazos, ya con motor
Antes de tocar el chasis, cada brazo de fibra de carbono se prepara por separado con su motor y su cableado.
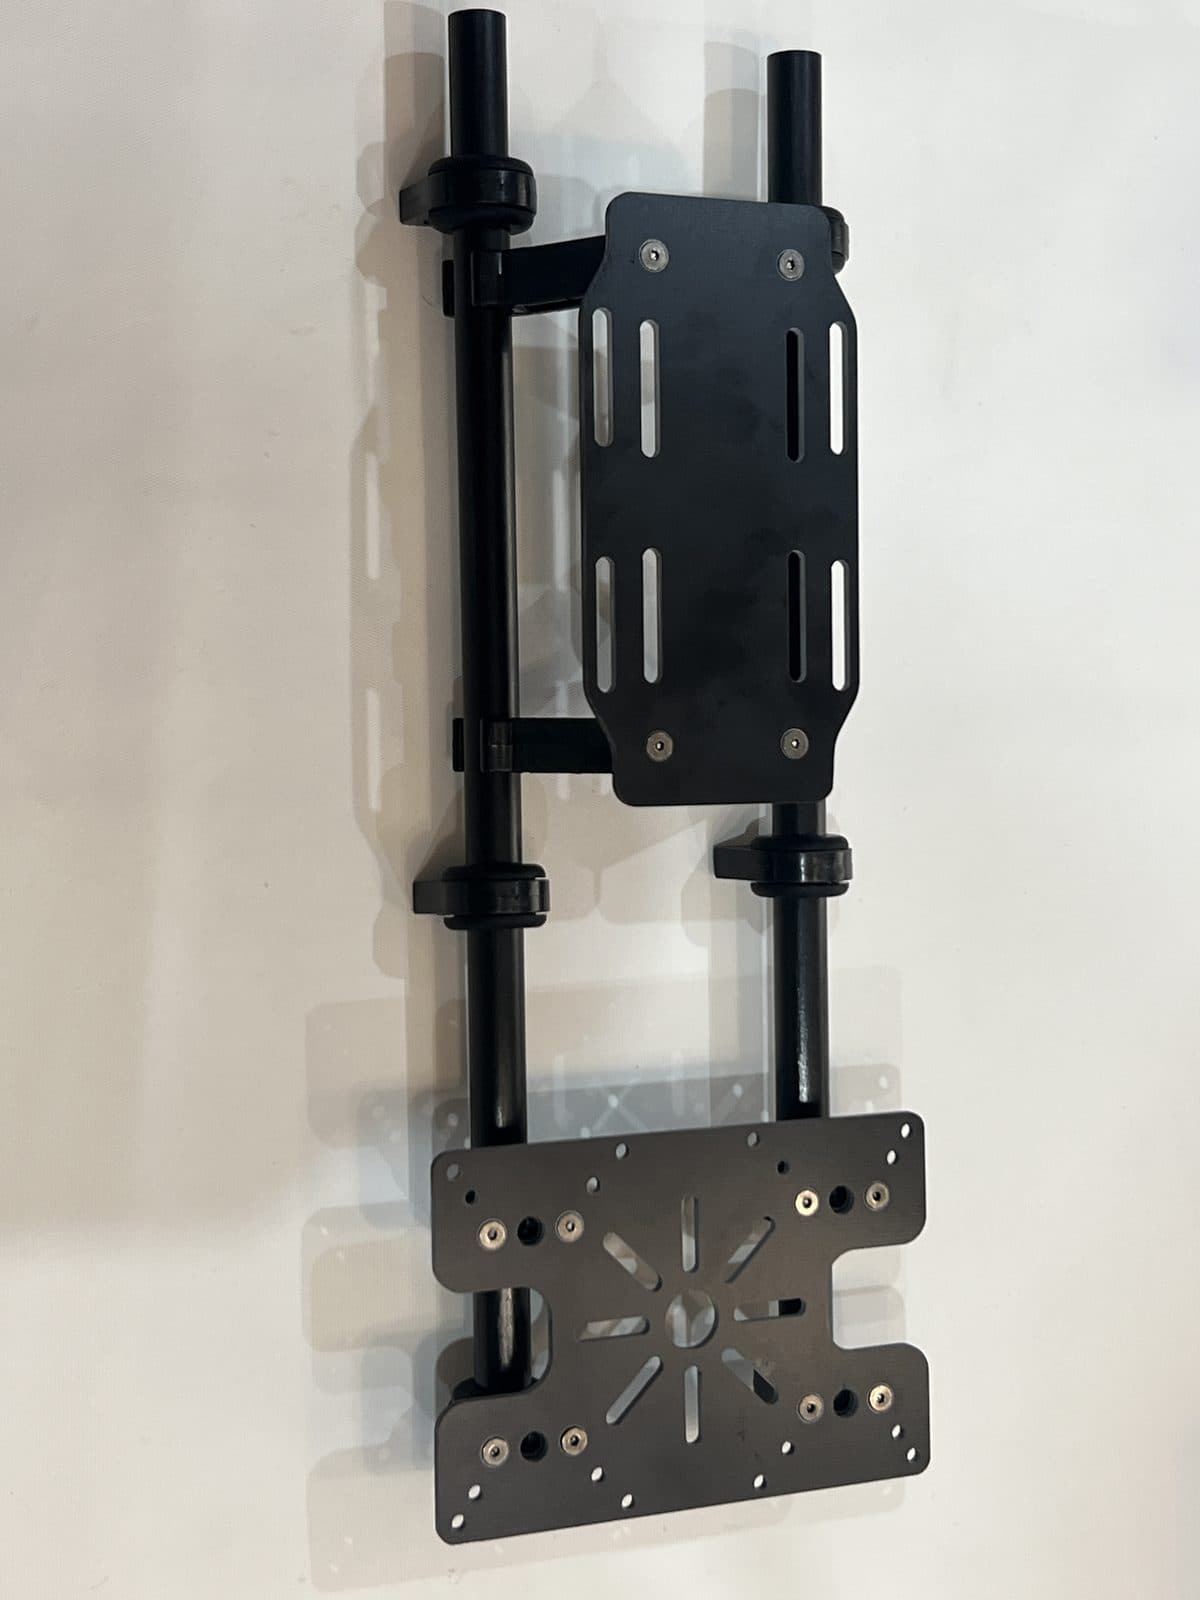
6. Las placas del chasis
La placa superior y la inferior, de fibra de carbono, son el esqueleto sobre el que se atornilla todo lo demás.
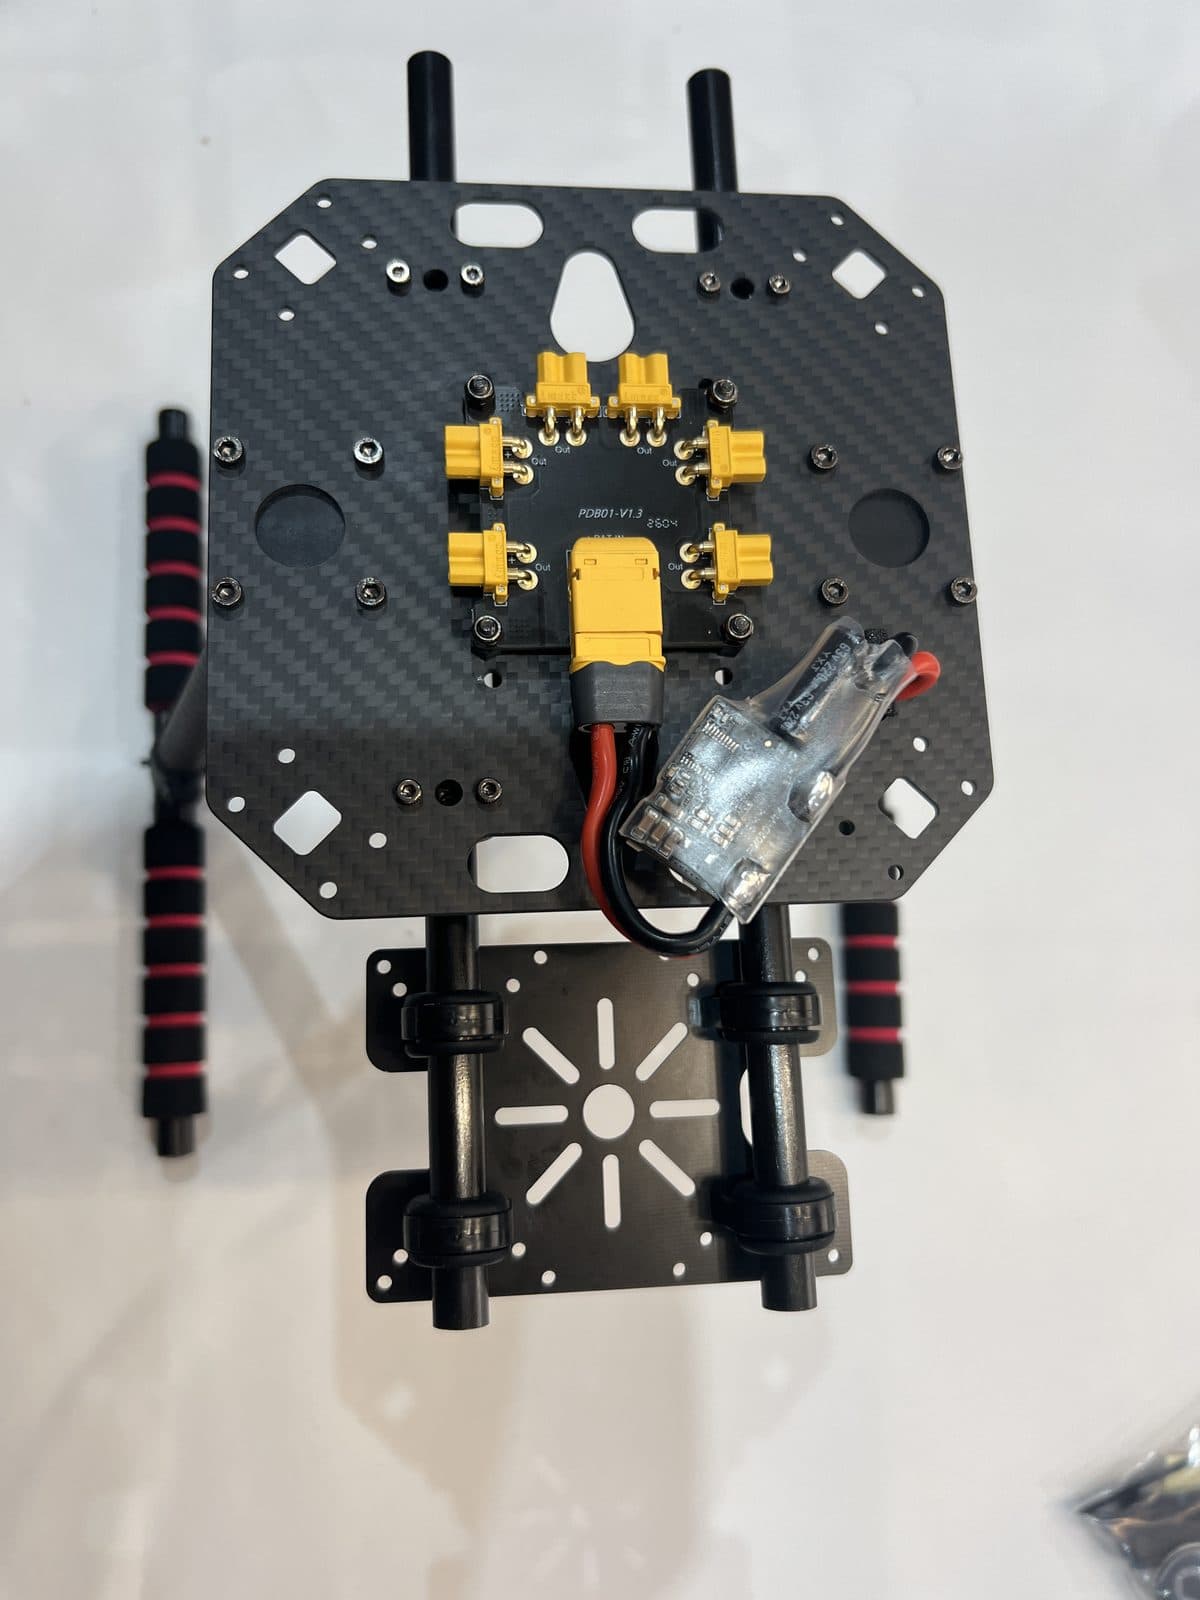
7. Primer brazo atornillado
La PDB se monta primero sobre la placa central, y los brazos se van añadiendo uno a uno.
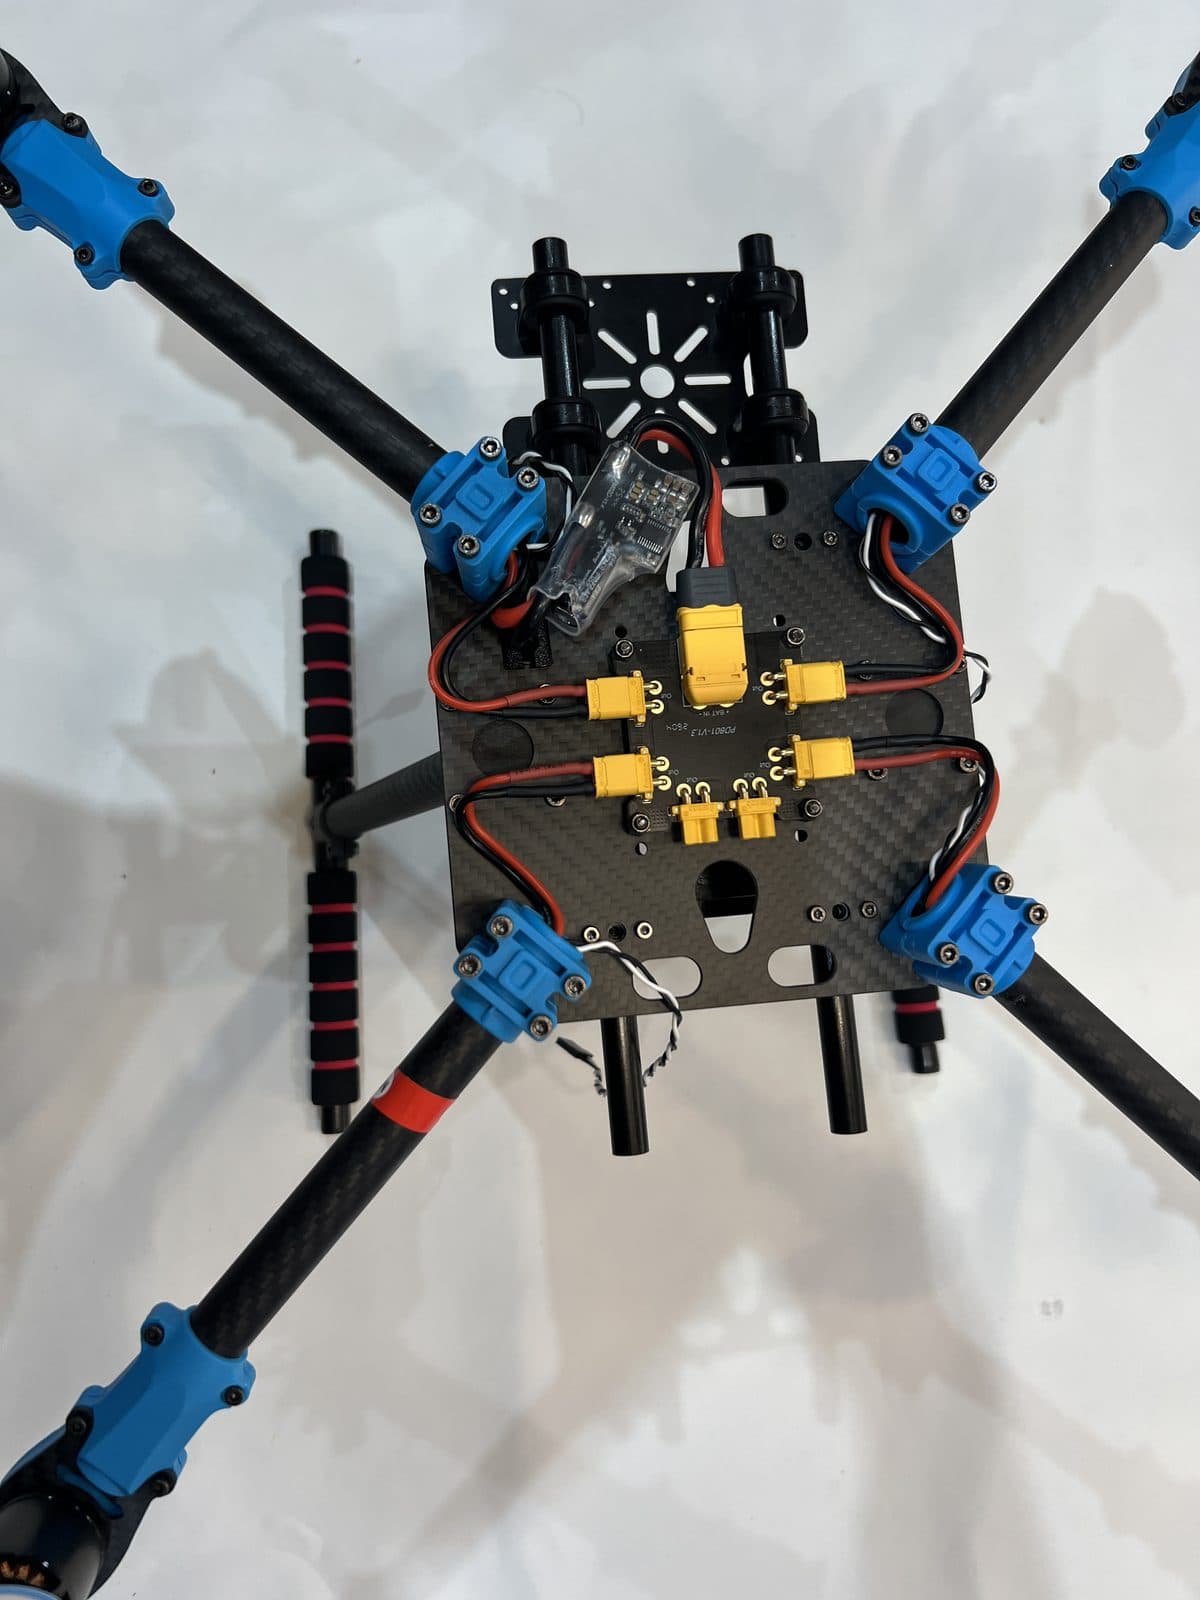
8. El esqueleto completo
Con los cuatro brazos y el tren de aterrizaje montados, ya se reconoce la silueta de un cuadricóptero — todavía sin ningún componente de control.
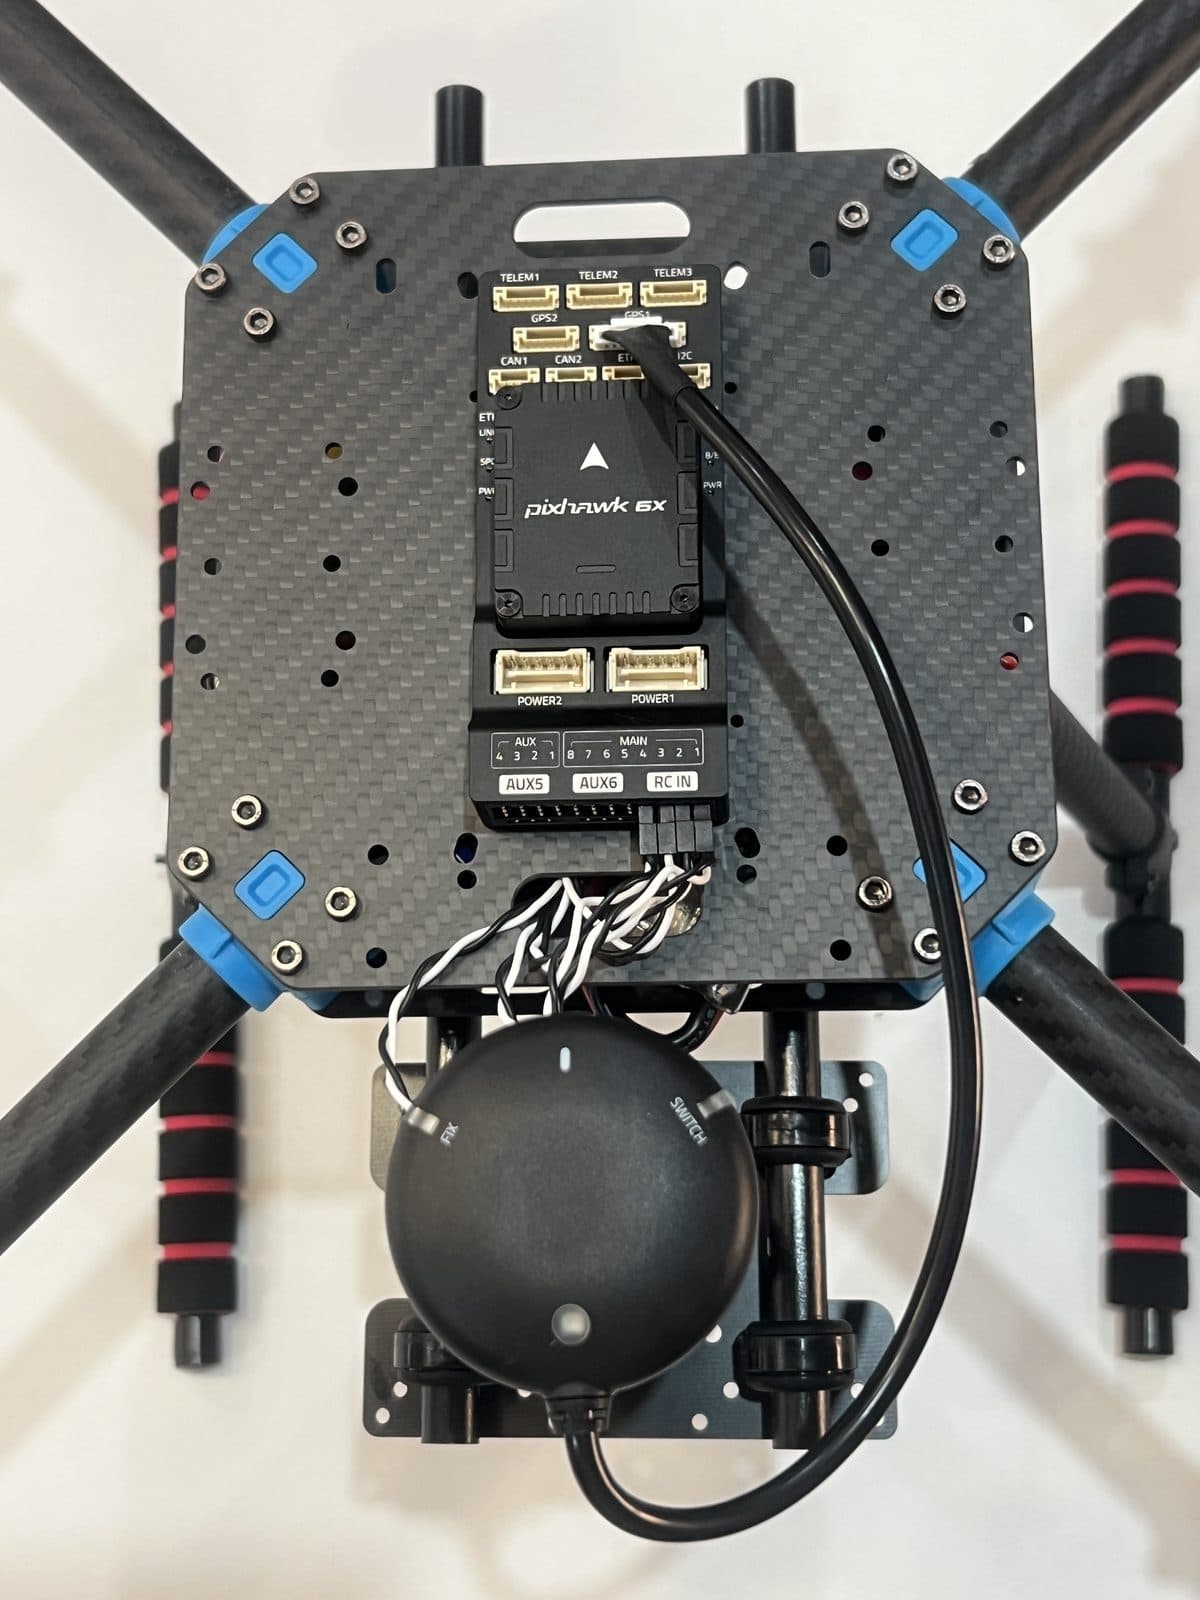
9. La Pixhawk, atornillada
El primer cerebro ya en su sitio, con el cableado del GPS y de los ESC empezando a conectarse a sus puertos correspondientes.
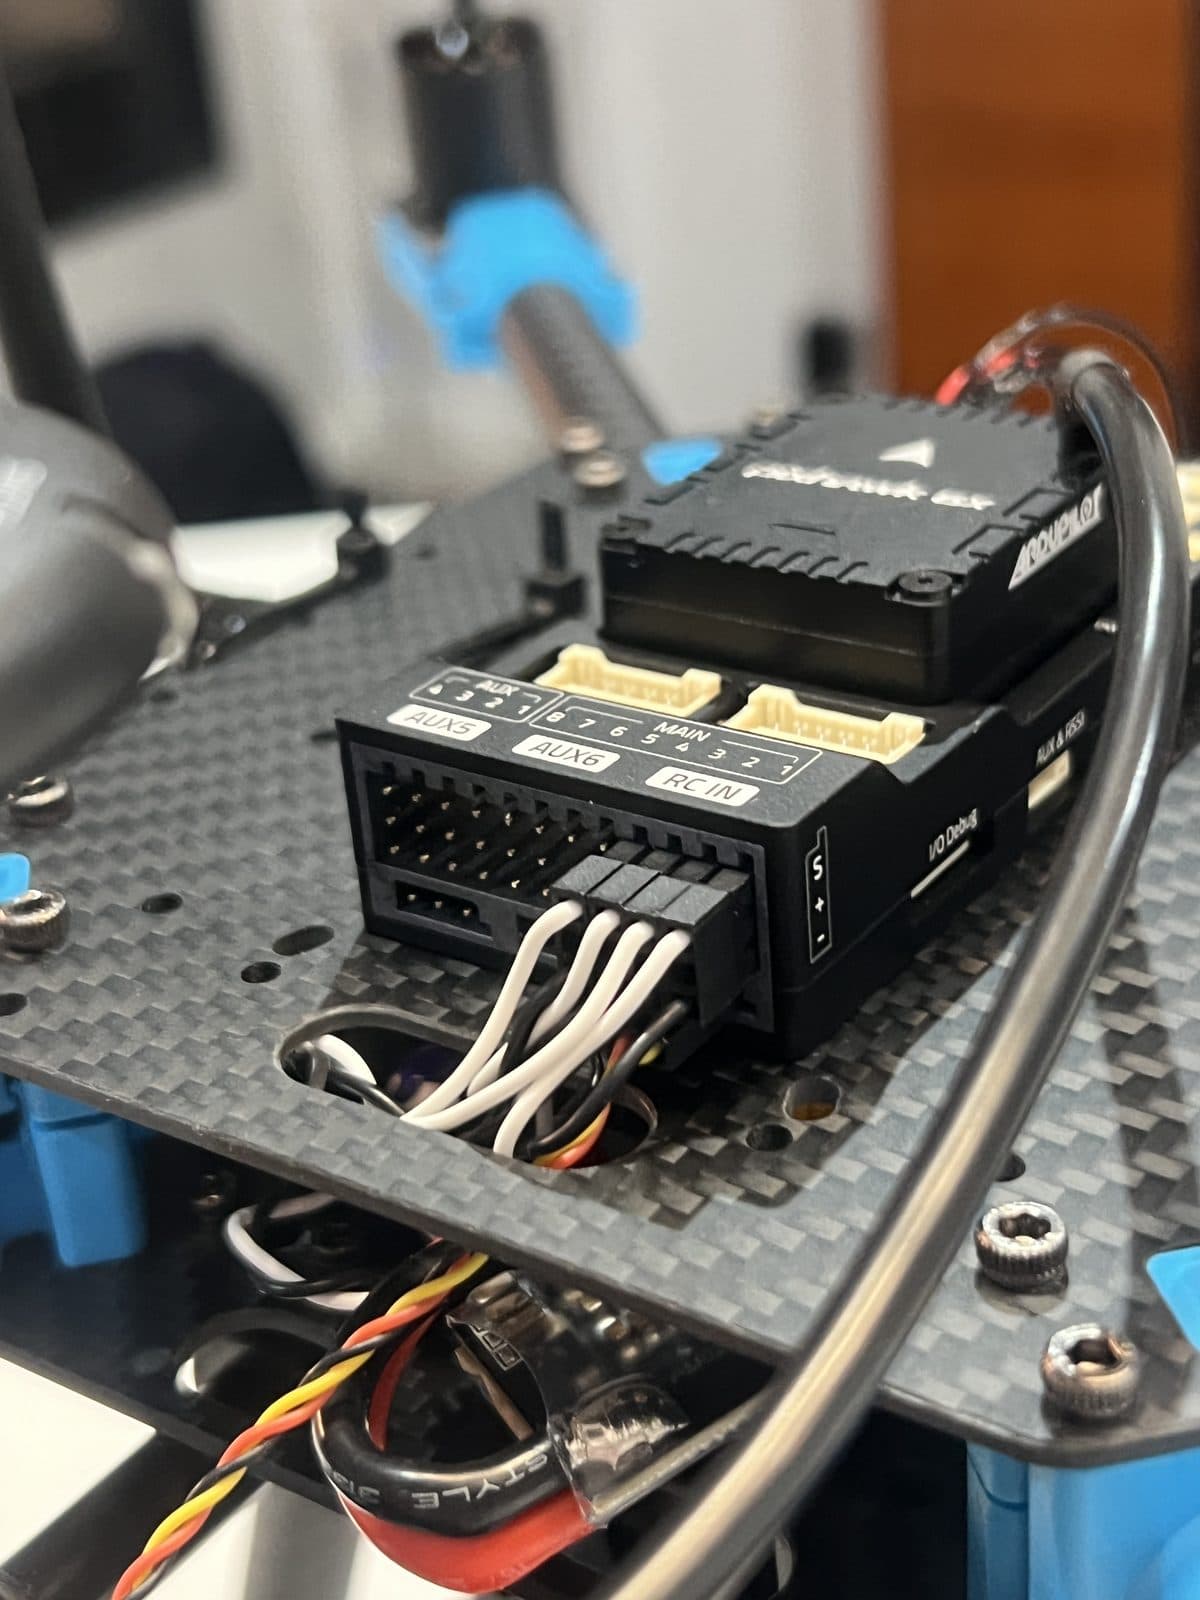
10. Detalle del cableado
Cada cable tiene un puerto específico — TELEM, GPS, POWER, RC IN — nada se conecta a la primera toma que se encuentra.
11. El armazón, terminado
Con las hélices montadas, la parte mecánica y de vuelo ya está lista: el cuerpo y el primer cerebro. Falta el segundo — la Raspberry Pi y el resto del Edge Companion.
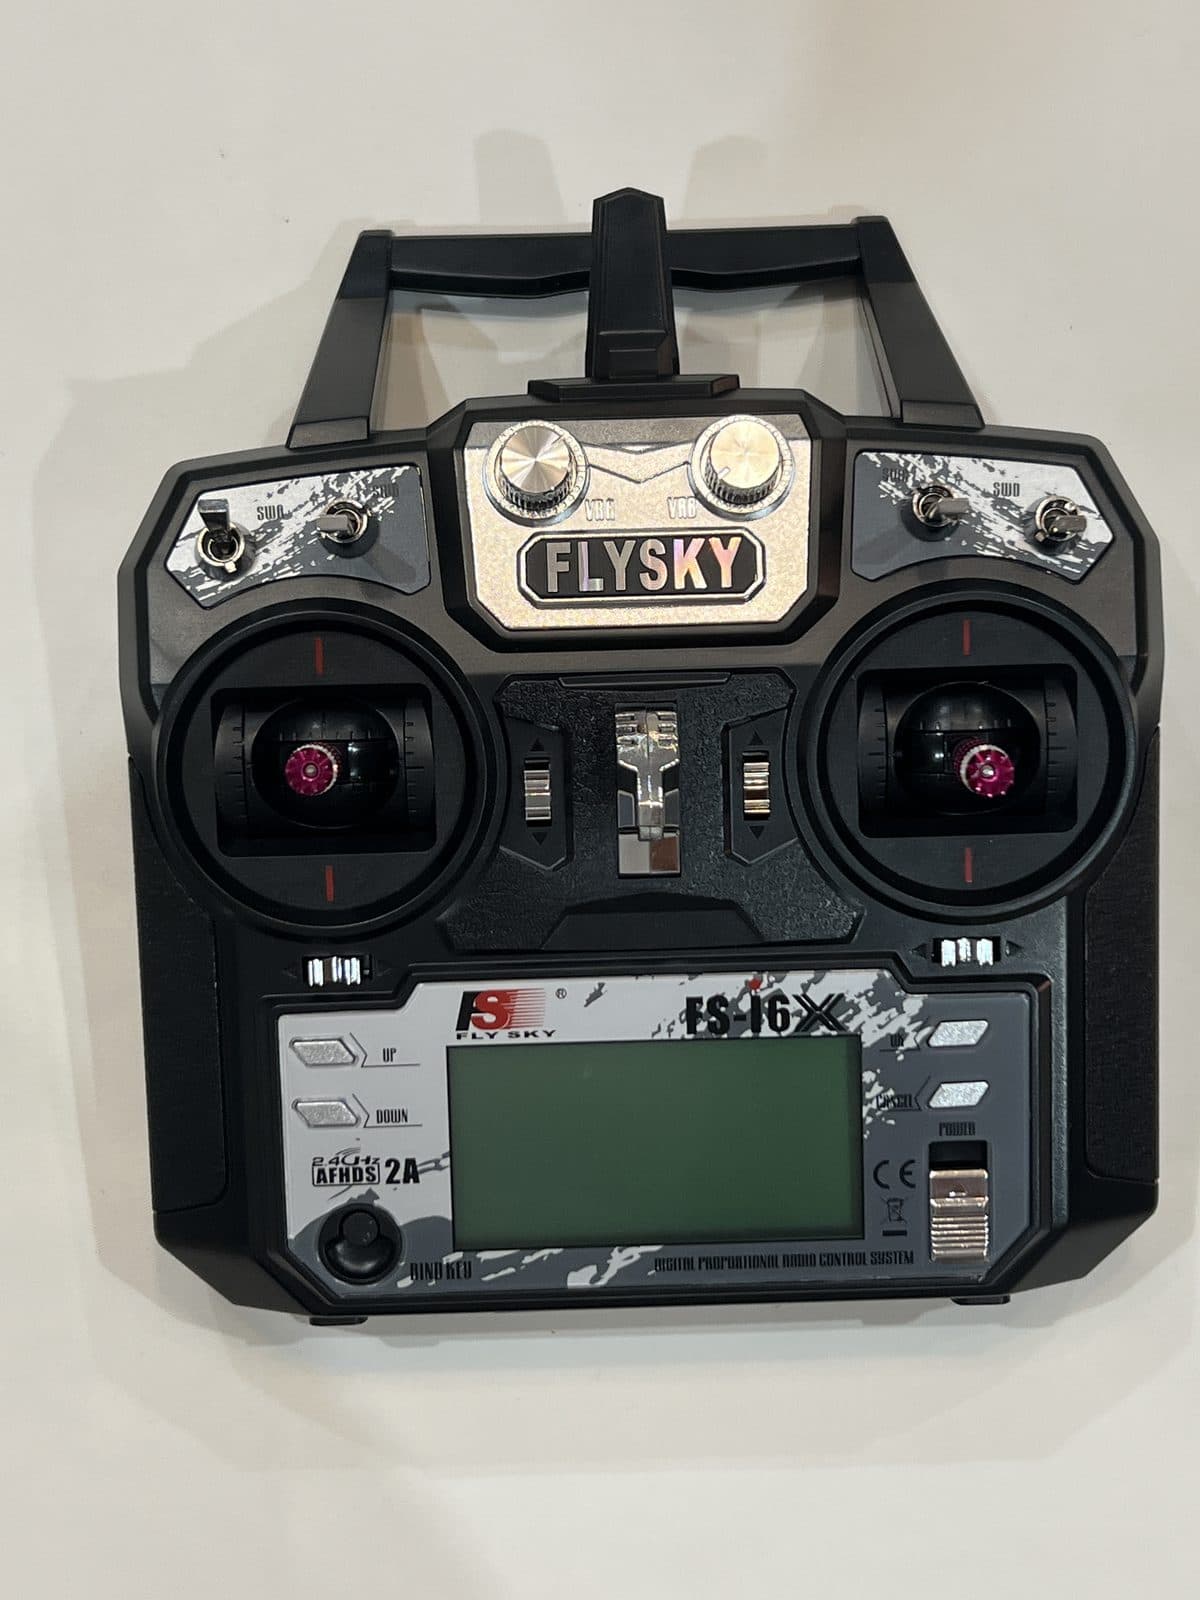
12. Emisora y receptor FlySky FS-i6X
El mando con el que se pilota el dron manualmente — la garantía de control que no depende de ningún ordenador de a bordo.
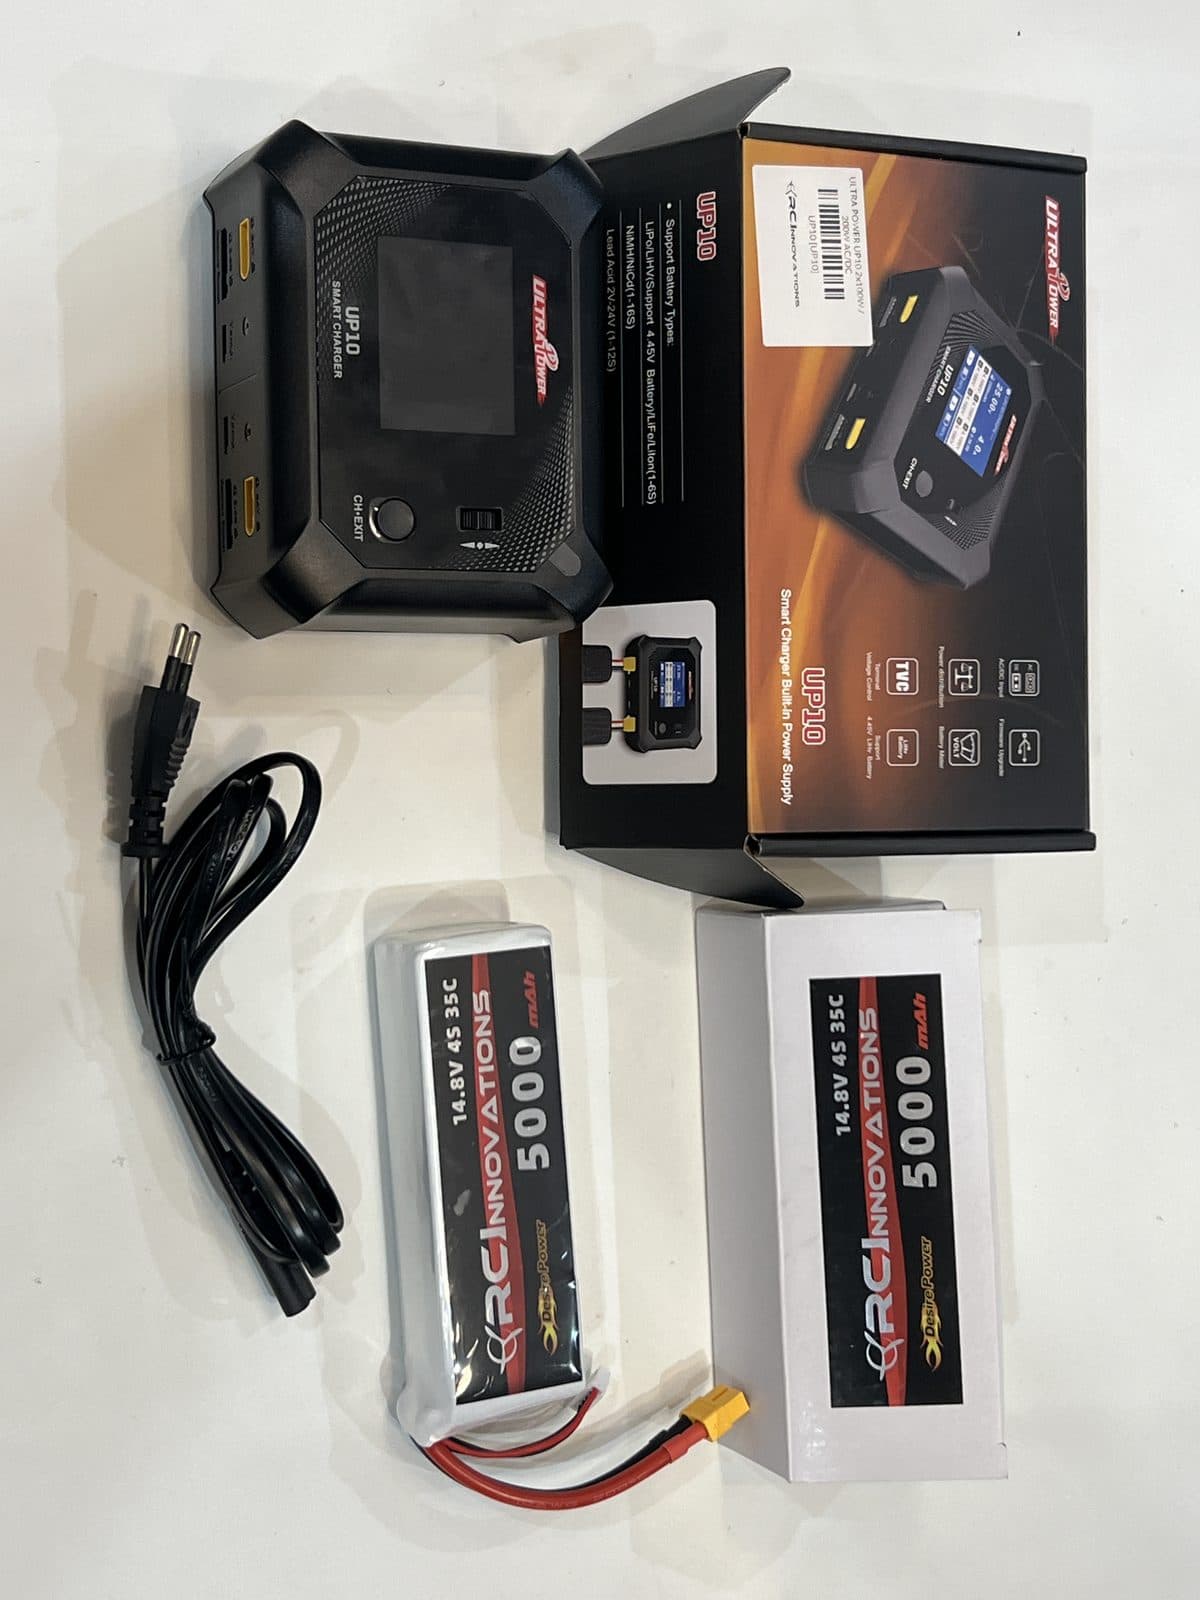
13. Batería LiPo y cargador
La batería 4S de la que sale toda la energía del sistema, y el cargador balanceador necesario para no dañar sus celdas.
Este armazón ya vuela — pero todavía no ve ni piensa
Con la Pixhawk 6X montada y calibrada, el dron ya es capaz de despegar, mantenerse estable y responder al mando RC. Pero no lleva cámara, no procesa vídeo y no ejecuta el modelo de detección de personas — todo eso depende del segundo cerebro, montado aparte y conectado a la Pixhawk por un puerto TELEM.
El detalle de esa segunda pieza — Raspberry Pi 5, Hailo-8 y módem 4G — está en la siguiente página de esta sección.